




Đảo chiều encoder phụ servo Delta

Đảo chiều encoder phụ servo Delta trong chế độ Full Closed-Loop (ASDA-Soft)
Trong các hệ thống điều khiển chuyển động đòi hỏi độ chính xác cực cao, chế độ Full Closed-Loop (Vòng lặp kín hoàn toàn) là giải pháp tối ưu. Tuy nhiên, một trong những lỗi phổ biến nhất khi cấu hình hệ thống này là ngược chiều giữa Encoder chính và Encoder phụ. Bài viết này sẽ hướng dẫn bạn cách kiểm tra và xử lý lỗi này bằng phần mềm ASDA-Soft.
1. Chế độ Full Closed-Loop là gì?
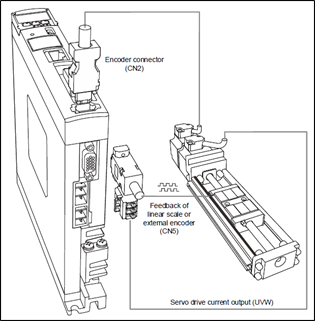
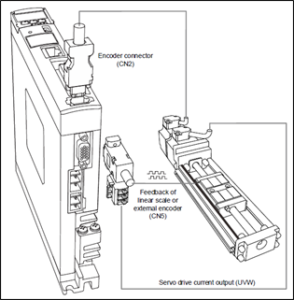
Hệ thống Full Closed-Loop sử dụng đồng thời 2 loại Encoder để điều khiển Servo:
-
Encoder chính (Main Encoder): Được gắn trực tiếp vào đuôi motor, phản hồi vị trí thực tế của trục động cơ.
-
Encoder phụ (Auxiliary Encoder/Linear Scale): Thường là thước quang gắn tại bàn máy hoặc vị trí cuối của cơ cấu truyền động, phản hồi vị trí thực tế của tải.
Nguyên tắc sống còn: Để hệ thống vận hành ổn định, tín hiệu phản hồi từ cả hai Encoder phải cùng chiều với nhau. Nếu ngược chiều, hệ thống sẽ báo lỗi hoặc hoạt động sai lệch hoàn toàn.
2. Cách kiểm tra chiều Encoder trên phần mềm ASDA-Soft
Bạn có thể dễ dàng kiểm tra sự đồng bộ giữa hai Encoder bằng công cụ Scope (Dao động ký) trong phần mềm ASDA-Soft theo các bước sau:
Bước 1: Cấu hình các kênh đo (Channels)
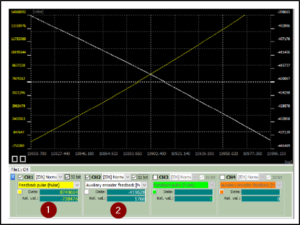
Mở cửa sổ Scope và thiết lập 2 kênh giám sát như sau:
-
Kênh 1 (Channel 1): Chọn “Feedback Pulse (Pulse)” – Đây là xung phản hồi từ Encoder chính.
-
Kênh 2 (Channel 2): Chọn “Auxiliary encoder feedback (Pulse)” – Đây là xung phản hồi từ thước quang/Encoder phụ.
-
Lưu ý quan trọng: Cấu hình cả 2 kênh ở định dạng 32 bit.
Bước 2: Tiến hành đo đạc
-
Nhấn nút Run trên Scope để bắt đầu ghi tín hiệu.
-
Dùng tay quay nhẹ trục động cơ (Manual) hoặc chạy một đoạn ngắn bằng chế độ PR path. Quay ít nhất một vòng động cơ.
Bước 3: Phân tích biểu đồ
Quan sát đường đồ thị hiển thị trên màn hình:
-
Trường hợp Đúng: Hai đường đồ thị nằm chồng lên nhau hoặc chạy song song cùng hướng (cùng đi lên hoặc cùng đi xuống).
-
Trường hợp Sai: Hai đường đồ thị cắt nhau hoặc đi ngược hướng (một đường đi lên, một đường đi xuống). Điều này chứng tỏ hai Encoder đang ngược chiều nhau.
3. Cách sửa lỗi ngược chiều bằng tham số P1.074.Z
Nếu kết quả kiểm tra cho thấy hai Encoder ngược chiều, bạn không cần phải thay đổi dây đấu nối vật lý. Thay vào đó, hãy can thiệp trực tiếp vào tham số trên Drive:
-
Tham số cần chỉnh: P1.074.Z
-
Chức năng: Đảo chiều phản hồi của Encoder phụ.
-
Cách làm: Thay đổi giá trị của bit Z trong tham số P1.074 để đảo ngược chiều nhận tín hiệu.
Sau khi thay đổi tham số, hãy thực hiện lại bước kiểm tra bằng Scope để đảm bảo hai đường tín hiệu đã song song và cùng chiều.
Kết luận
Kiểm tra chiều Encoder phụ là bước bắt buộc khi lắp đặt hệ thống Full Closed-Loop. Việc sử dụng công cụ Scope trong ASDA-Soft giúp bạn chẩn đoán chính xác và tiết kiệm thời gian hơn so với việc phỏng đoán lỗi.